
熱點(diǎn)產(chǎn)品
大空間掃描儀
Trimble SX12影像掃描儀 |
|
 |
|
|
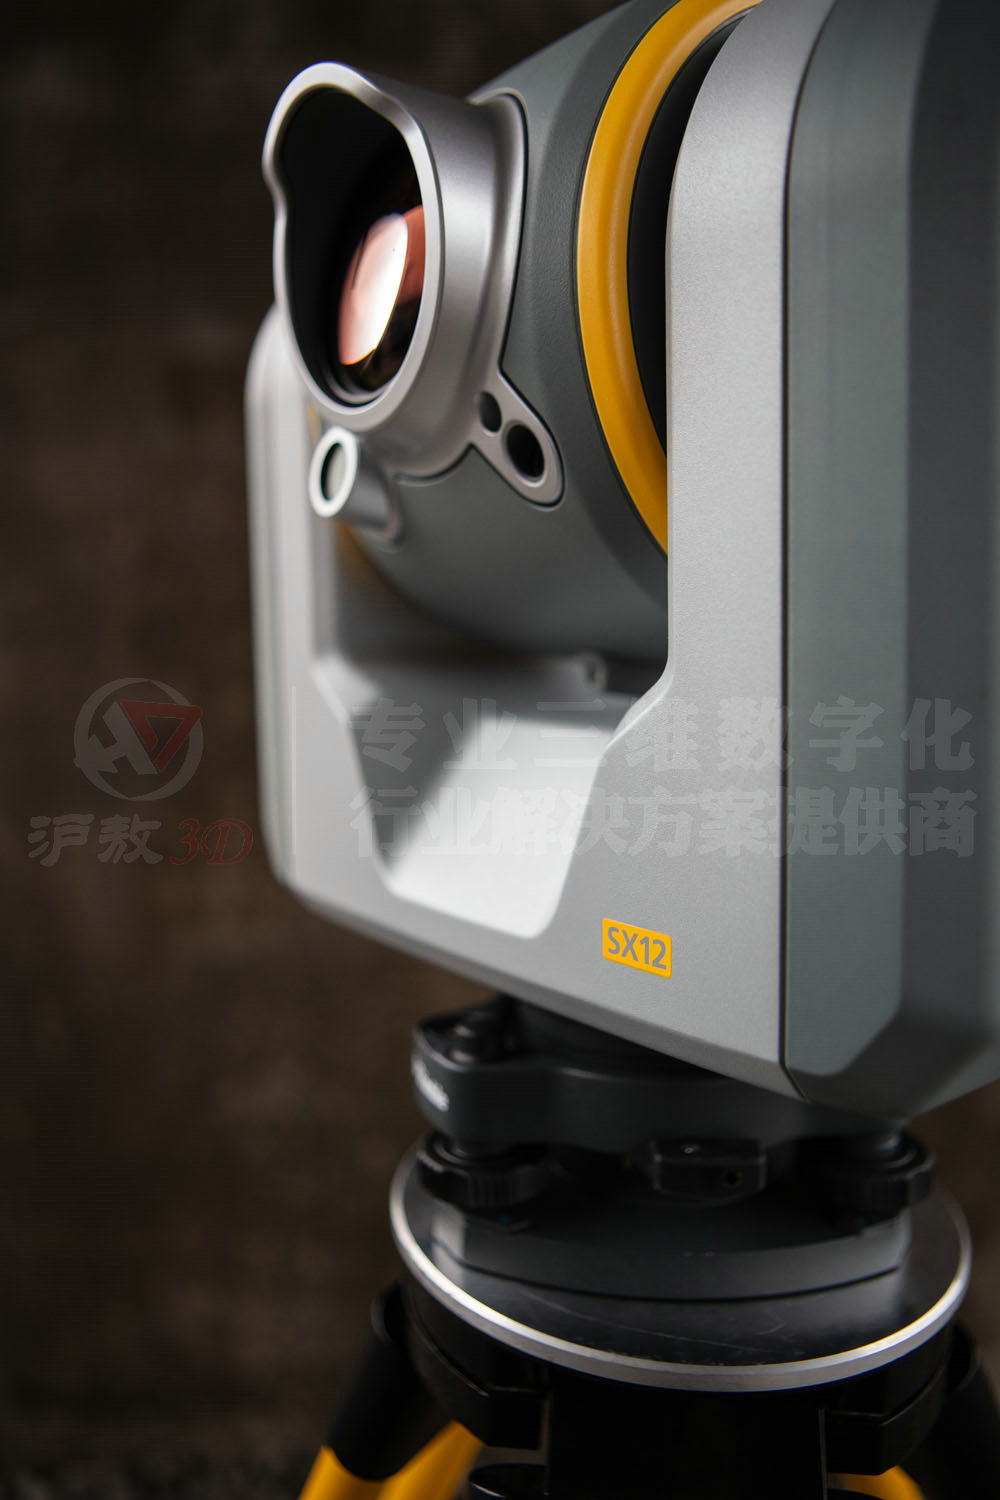
Trimble SX12掃描機(jī)器人專為測量、工程設(shè)計(jì)和掃描專業(yè)人士打造,是業(yè)界最具創(chuàng)新性的解決方案。它延續(xù)了天寶卓越的通用性和易用性傳統(tǒng)。將全站儀功能與高速掃描和上佳成像相結(jié)合,是外業(yè)和內(nèi)業(yè)搭配操作的全面綜合解決方案。 |
|
|
主要特點(diǎn)
Trimble® SX12 將測量、成像和3D掃描功能集成到您的日常工作流程中,是處理各種測量項(xiàng)目所需要的一體化儀器。
集成系統(tǒng)
? 采集:借助Trimble Access?外業(yè)軟件和SX12 的閃電3DM,可輕松采集測量數(shù)據(jù)、VISION?影像并進(jìn)行高速掃描
? 處理:用Trimble Business Center?內(nèi)業(yè)軟件無縫處理數(shù)據(jù),或者用Trimble RealWorks® 內(nèi)業(yè)軟件進(jìn)行更高級的掃描處理
? 共享:用基于Web的Trimble Clarity與任何人共享數(shù)據(jù) ? 憑借您的設(shè)備,可獲得多年的Trimble服務(wù)和保修保證
最小最亮的激光指示器
? 瞄準(zhǔn)、測量和標(biāo)記輕松不費(fèi)力。綠色可調(diào)焦激光指示器可產(chǎn)生業(yè)界最小的光斑,100米處僅6毫米,可使您在更大范圍工作 ? 保持眼睛安全,同時(shí)不降低激光可見度 |
 |
 |
|
| 技術(shù)參數(shù) | |
|
測量性能 |
||
|
角度測量 |
||
|
|
傳感器類型 |
帶對徑讀數(shù)的絕對編碼器 |
|
|
角度測量精度1 |
1" (0.3 mgon) |
|
|
角度顯示(最下計(jì)數(shù)) |
0.1" (0.01 mgon) |
|
自動(dòng)水準(zhǔn)補(bǔ)償器 |
||
|
|
類型 |
置中雙軸 |
|
|
精度 |
0.5" (0.15 mgon) |
|
|
范圍 |
±5.4' (±100 mgon) |
|
|
電子雙軸水準(zhǔn)器,分辨率為 |
0.3" (0.1 mgon) |
|
|
三角基座的圓水準(zhǔn)器 |
8’/2 mm |
|
距離測量 |
||
|
精度 |
||
|
棱鏡模式 |
標(biāo)準(zhǔn)2 跟蹤2, 3 |
mm + 1.5 ppm mm + 1.5 ppm |
|
DR模式 |
標(biāo)準(zhǔn)2 |
2 mm + 1.5 ppm |
|
測量時(shí)間 |
||
|
棱鏡模式 |
標(biāo)準(zhǔn) |
1.6 s |
|
DR模式 |
標(biāo)準(zhǔn) |
1.2 s |
|
測程 |
||
|
棱鏡模式4 |
單棱鏡 |
1 m – 5,500 m |
|
DR 模式 |
柯達(dá)白卡(類別號E1527795) |
1 m – 800 m |
|
|
柯達(dá)灰卡(類別號E1527795) |
1 m – 450 m |
|
自動(dòng)鎖定®和機(jī)器人型測程 |
||
|
|
自動(dòng)鎖定測程 -導(dǎo)線 50 mm5 |
1 m – 800 m |
|
|
自動(dòng)鎖定測程 - 360 棱鏡 |
1 m – 300 m6 / 700 m 5 |
|
|
測角精度1 |
1" |
|
掃描性能 |
||
|
常規(guī)掃描 |
||
|
|
掃描原理 |
在望遠(yuǎn)鏡中使用旋轉(zhuǎn)棱鏡進(jìn)行波段掃描 |
|
|
測量速率 |
26.6 kHz |
|
|
點(diǎn)間距 |
6.25 mm、12.5 mm、25 mm 或 50 mm @ 50 m |
|
|
視場 |
360o x 300o |
|
|
粗掃描 : 全穹頂 - 360o x 300o 密度:1 mrad ,50 mm 間距@ 50 m |
掃描時(shí)間:12分鐘 |
|
|
標(biāo)準(zhǔn)掃描; 區(qū)域掃描 - 90o x 45o 密度:0.5 mrad,50 mm 間距@ 25 mm |
掃描時(shí)間:6分鐘 |
|
范圍測量 |
||
|
|
范圍測量原理 |
Trimble Lightning閃電技術(shù)驅(qū)動(dòng)的超高速飛行時(shí)間 |
|
測距 |
||
|
|
柯達(dá)白卡(類別號E1527795) |
0.9 m – 600 m |
|
|
柯達(dá)灰卡(類別號E1527795) |
0.9 m – 350 m |
|
測距噪聲 |
||
|
|
@ 50 m,反射率18–90% |
1.5 mm |
|
|
@ 120 m,反射率18–90% |
1.5 mm |
|
|
@ 200 m,反射率18–90% |
1.5 mm |
|
|
@ 300 m,反射率18–90% |
2.5 mm |
|
掃描精度 |
||
|
|
掃描角精度 |
5" (1.5 mgon) |
|
|
3D 定位精度 @ 100 m 7 |
2.5 mm |
|
EDM規(guī)格 |
||
|
|
光源 |
脈沖激光1550nm,激光類別1M |
|
|
光束發(fā)散DR模式 |
0.2 mrad |
|
|
激光光斑大小(FWHM),100m處 |
14 mm |
|
|
大氣改正 |
可通過外業(yè)和內(nèi)業(yè)軟件應(yīng)用 |
|
激光指示器 |
||
|
|
顏色 |
綠色,520 nm |
|
|
眼睛安全 |
激光 1類 |
|
|
調(diào)焦 |
自動(dòng),手動(dòng) |
|
|
操作模式 |
低光,標(biāo)準(zhǔn),延伸范圍閃爍 |
|
激光指示器光斑大小(FWHM) |
||
|
|
1.3 - 50 m |
3 mm ± 1 mm |
|
|
100 m |
6 mm ± 1 mm |
|
|
150 m |
9 mm ± 1 mm |
|
成像性能 |
||
|
|
成像原理 |
Trimble VISION ? 技術(shù)驅(qū)動(dòng)的望遠(yuǎn)鏡中3 個(gè)校準(zhǔn)相機(jī) |
|
|
相機(jī)總視場 |
360o x 300o |
|
|
實(shí)時(shí)取景幀速率(取決于具體連接) |
最高 15 fps |
|
|
廣角相機(jī)一幅全景照片文件容量 |
15 MB – 35 MB |
|
全景測量時(shí)間和分辨率 |
||
|
廣角全景 |
全穹頂 360ox 300o,10%重疊 |
2.5分鐘,40幅照片,15 mm @ 50 m每像素 |
|
主全景 |
面拍攝 90o x 45o,10%重疊 |
2.5分鐘,48幅照片,3.5 mm @ 50 m 每像素 |
|
相機(jī)規(guī)格 |
||
|
常規(guī)相機(jī) |
||
|
|
每個(gè)相機(jī)芯片的分辨率 |
8.1MP (3296 x 2472 像素) |
|
|
圖像文件格式 |
.jpeg |
|
|
最大視場 |
57.5o(水平) x 43.0o(垂直) |
|
|
最小視場 |
0.51o(水平) x 0.38o(垂直) |
|
|
總變焦(無插值) |
107 x |
|
|
35 mm 等效焦距 |
36-3850 mm |
|
|
曝光模式 |
自動(dòng),點(diǎn)曝光 |
|
|
手動(dòng)曝光亮度 |
±5步長 |
|
|
白平衡模式 |
自動(dòng),日光,白熾燈,陰天 |
|
|
溫度補(bǔ)償光學(xué) |
有 |
|
|
校準(zhǔn)相機(jī) |
有 |
|
廣角相機(jī) |
||
|
|
位置 |
平行于測量軸 |
|
|
一個(gè)像素對應(yīng)于 |
15 mm @ 50 m |
|
主相機(jī) |
||
|
|
位置 |
平行于測量軸 |
|
|
一個(gè)像素對應(yīng)于 |
3.5 mm @ 50 m |
|
望遠(yuǎn)相機(jī) |
||
|
|
位置 |
同軸 |
|
|
調(diào)焦 |
自動(dòng),手動(dòng) |
|
|
調(diào)焦距離 |
1.7米至無窮 |
|
|
一個(gè)像素對應(yīng)于 |
0.69 mm @ 50 m |
|
|
指示精度(標(biāo)準(zhǔn)偏差 1 sigma) |
1" (HA :1.5 cc,VA:2.7 cc) |
|
垂準(zhǔn)相機(jī) |
||
|
|
可用范圍 |
1.0-2.5 m |
|
|
地面分辨率 -一個(gè)像素對應(yīng)于 |
0.2 mm @ 1.55 m 儀器高度 |
|
|
精度 |
0.5 mm @ 1.55 m 儀器高度 |
|
常規(guī)規(guī)格 |
||
|
|
通訊 |
WiFi,2.4GHz 擴(kuò)頻,線纜連接(USB 2.0) |
|
|
IP等級 |
IP55 |
|
|
工作溫度范圍 |
-20 oC~ 50 oC |
|
|
安全性 |
雙層密碼保護(hù) |
|
系統(tǒng)規(guī)格 |
||
|
伺服系統(tǒng) |
||
|
|
MagDrive ? 磁驅(qū)伺服技術(shù) |
內(nèi)置伺服/ 角度傳感器電磁直接驅(qū)動(dòng) |
|
|
制動(dòng)夾具和慢速運(yùn)動(dòng) |
伺服驅(qū)動(dòng) |
|
對中 |
||
|
|
對中系統(tǒng) |
Trimble 3 腳 |
|
|
對中器 |
內(nèi)置視頻對中器 |
|
|
|
帶光學(xué)對中器的分離式光學(xué)三角基座 |
|
電源 |
||
|
|
內(nèi)置電池 |
可充電鋰電池 11.1V / 6.5Ah |
|
操作時(shí)間8 |
||
|
|
一塊內(nèi)置電池 |
長達(dá)2.25 小時(shí) |
|
|
三塊電池(在多聯(lián)電池適配器中)和一塊內(nèi)置電池 |
長達(dá)7小時(shí) |
|
重量和尺寸 |
||
|
|
儀器 |
7.5 kg |
|
|
三角基座 |
0.7 kg |
|
|
內(nèi)置電池 |
0.35 kg |
|
|
橫軸高度 |
196 mm |
|
|
前鏡頭光圈 |
56 mm |
|
1 標(biāo)準(zhǔn)差符合I SO17123-。3
2 標(biāo)準(zhǔn)差符合ISO17123-。4
3 單測量,目標(biāo)靜態(tài)。
4 標(biāo)準(zhǔn)晴天(無薄霧,陰天或適度陽光,帶少許熱流光,大約10公里可見度)。
5 理想條件(陰天,能見度約40公里,無熱光)。
6 正常條件(中等陽光,能見度約10公里,微熱)。
7 球形目標(biāo)擬合位置的標(biāo)準(zhǔn)差。
8 –20℃時(shí)的能力是+20 ℃時(shí)能力的75%。 技術(shù)規(guī)格若有更改,恕不另行通知。 |
||
應(yīng)用概述
 |
 |
 |
 |
|
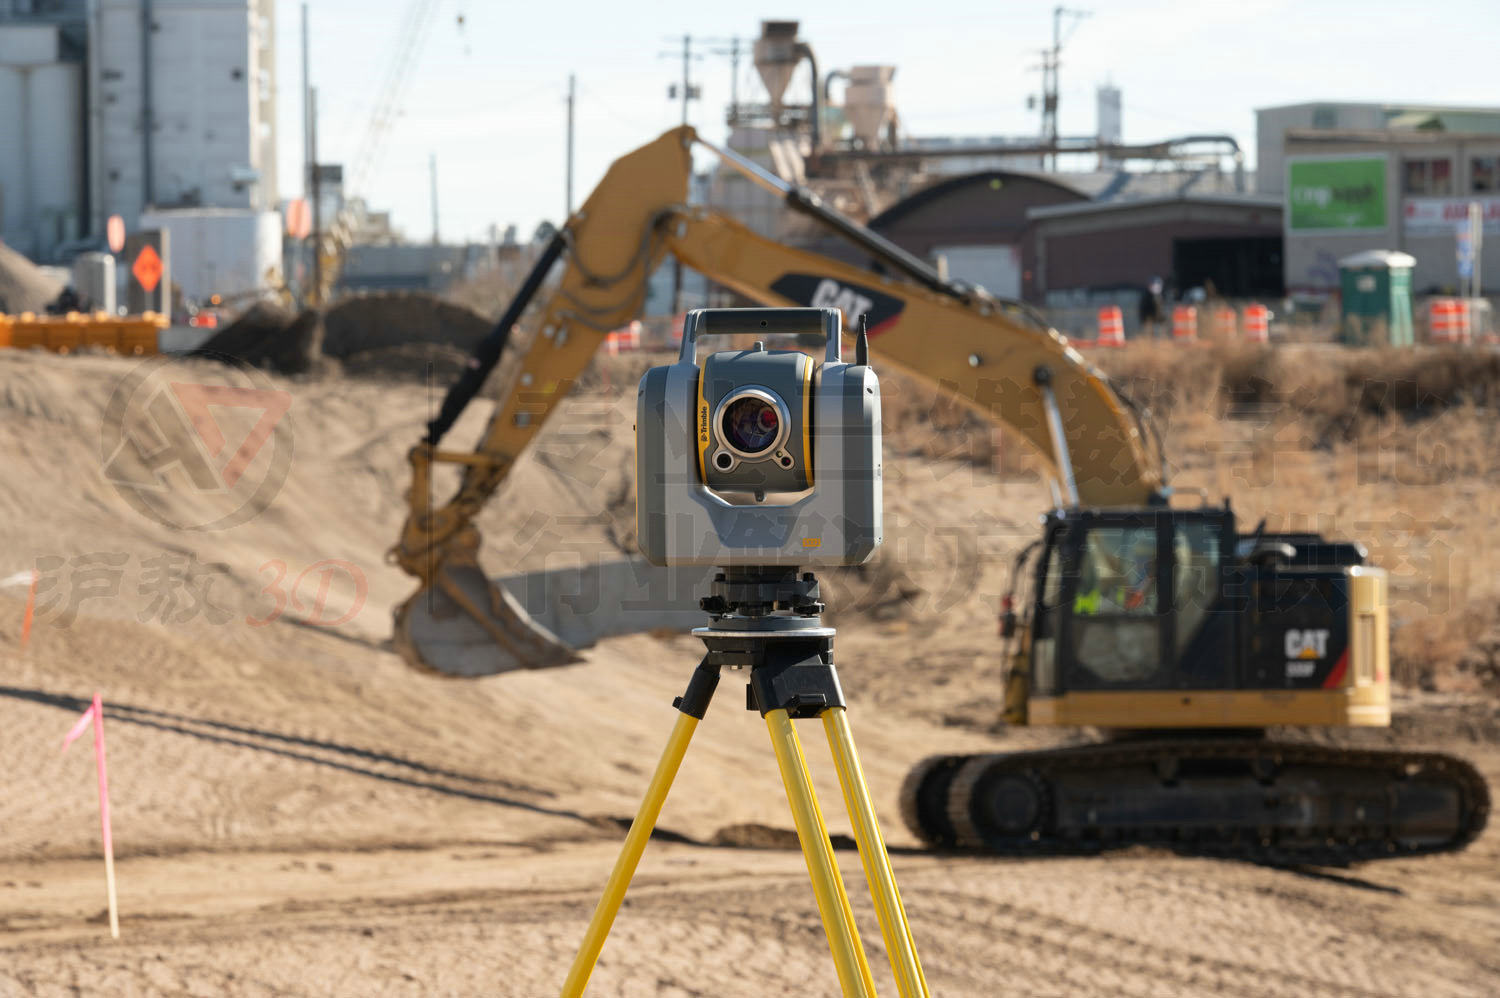
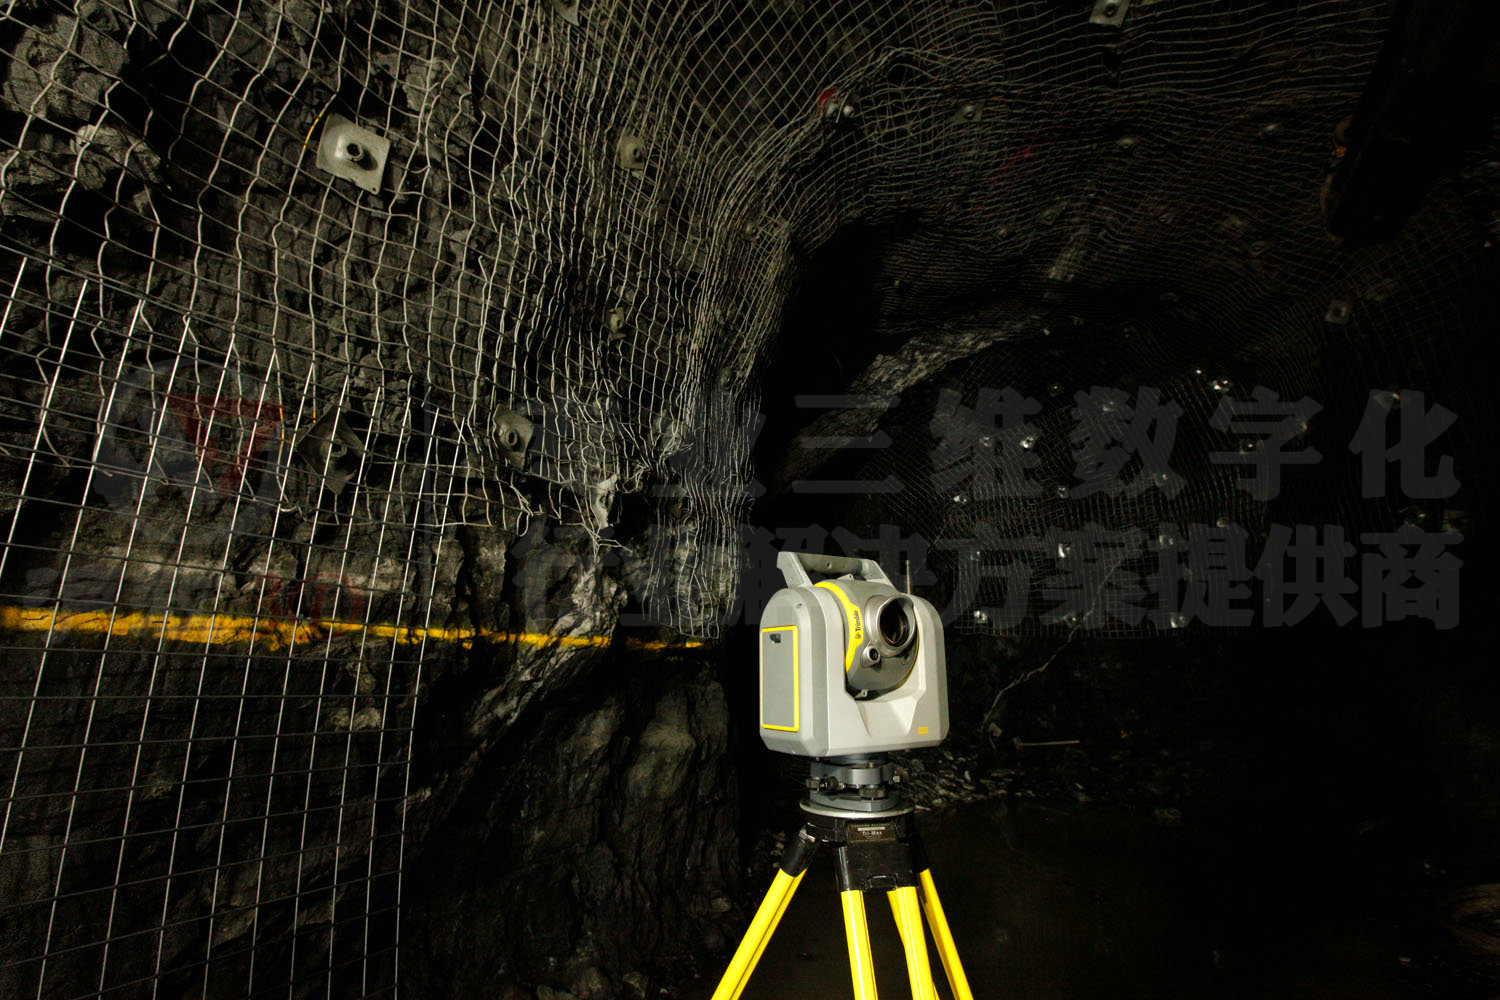
捕獲高墻或堆料的密集數(shù)據(jù)時(shí),可與作業(yè)機(jī)械設(shè)備保持安全的距離。用Trimble Access進(jìn)行可重復(fù)且有效的數(shù)據(jù)采集,定義掃描和影像捕獲的目標(biāo)區(qū)域。對于地下地形測量以及坑道、采石場和其它礦場的三維捕獲,是理想的工具。具有簡化的工作流程,可使用測量控件輕松協(xié)調(diào)掃描數(shù)據(jù),而無需進(jìn)行復(fù)雜的掃描目標(biāo)配準(zhǔn)。結(jié)果是:完美無瑕的準(zhǔn)確數(shù)據(jù),可立即用于內(nèi)業(yè)分析。
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
滬敖3D是一家致力于三維數(shù)字化行業(yè)解決方案的技術(shù)型企業(yè),擁有豐富的三維項(xiàng)目經(jīng)驗(yàn),公司以行業(yè)應(yīng)用為出發(fā)點(diǎn),為客戶提供三維數(shù)字化采集、三維數(shù)據(jù)處理、三維數(shù)據(jù)管理等一系列應(yīng)用服務(wù)。
滬敖3D擁有結(jié)構(gòu)光拍照式三維掃描儀、手持三維掃描儀(大小空間)、地面三維激光掃描儀、無人機(jī)傾斜攝影測量、3D打印等多種技術(shù)手段,從幾厘米到幾百米的物體或三維空間,從幾個(gè)微米到幾個(gè)厘米的精度,滬敖均可提供涵蓋軟硬件產(chǎn)品和項(xiàng)目服務(wù)的完整解決方案。 滬敖3D目前主要服務(wù)于制造業(yè)(汽車、航空航天、船舶、模具、鑄造以及各種機(jī)械)、建筑業(yè)(建筑設(shè)計(jì)、施工、裝修等)、文化遺產(chǎn)(博物館、古建筑、考古等)、數(shù)字化工廠、警用公共安全、影視制作、教育等行業(yè)。提供質(zhì)量檢測、三維建模、逆向工程、數(shù)字存檔、GD/T分析、有限元分析、虛擬安裝、干涉分析、工程測繪、形變監(jiān)測、3D打印等技術(shù)方案。 |
|
 |
|
 應(yīng)用高效激光指示器和Trimble Access Tunnels外業(yè)軟件進(jìn)行地下施工測量、TBM引導(dǎo),等等。有效放樣關(guān)鍵特征,例如:巖栓、錨桿、爆破孔、導(dǎo)向掘進(jìn)機(jī)、大型鉆機(jī)和其它建筑設(shè)備。通過掃描可采集隧道在建數(shù)據(jù),然后用Trimble Business Center? Tunnelling
 無論您是在測量水、下水道、電力還是天然氣,都可利用其行業(yè)領(lǐng)先的強(qiáng)大功能和通用性。捕獲現(xiàn)有工地狀況并規(guī)劃未來建設(shè),所有這些都以高速度和高準(zhǔn)確性,推動(dòng)要求最嚴(yán)格的項(xiàng)目。通過增加豐富的影像,提供工地背景環(huán)境(包括掩埋資產(chǎn)詳情)以改善團(tuán)隊(duì)之間的溝通。
 利用測量數(shù)據(jù)、密集的掃描數(shù)據(jù)和多個(gè)傳感器的影像,可即時(shí)捕獲在建模型的最小細(xì)節(jié)。與
 利用Trimble RealWorks® Advanced TankEdition高級儲(chǔ)罐版,快速執(zhí)行儲(chǔ)罐檢查和標(biāo)定。結(jié)合使用高密度掃描點(diǎn)和傳統(tǒng)測量,這些工具可支持更安全的外業(yè)工作以及快速有效地捕獲結(jié)構(gòu)信息。
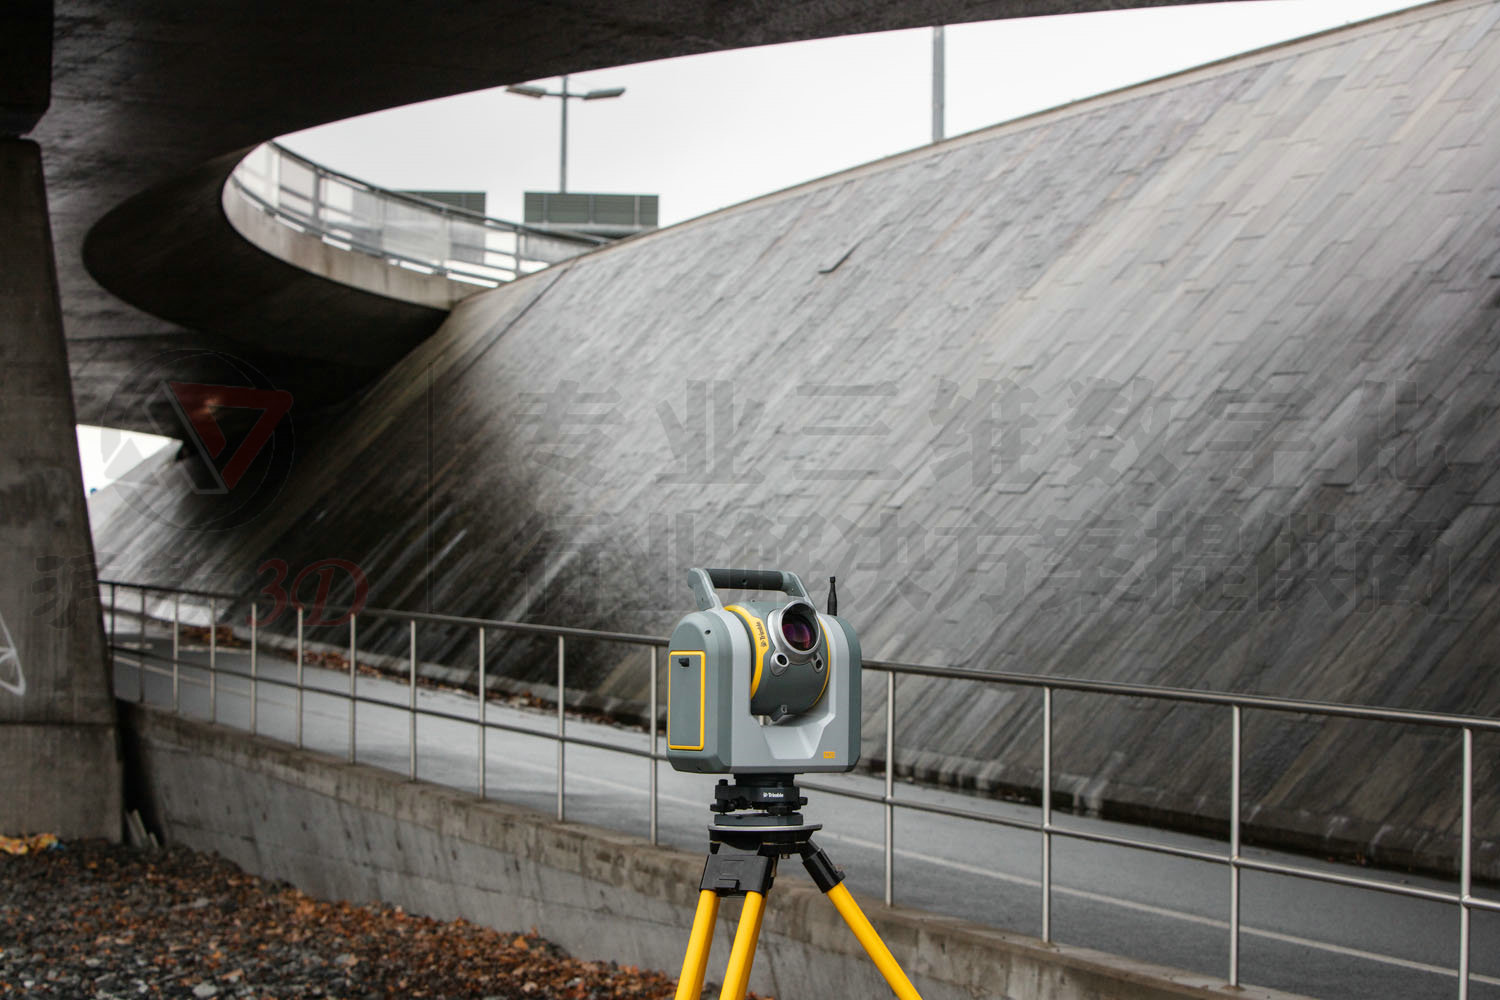
 由于縮短了現(xiàn)場捕獲證據(jù)所需的時(shí)間,可最大程度地減少道路封鎖。通過易于使用的一體化工具,提供掃描儀、全站儀和高分辨率相機(jī)的強(qiáng)大組合功能。簡單且簡化的外業(yè)和內(nèi)業(yè)處理程序只需要最少的培訓(xùn),從而降低總投資成本,同時(shí)使您的團(tuán)隊(duì)可輕松提供高質(zhì)量的報(bào)告。
 快速掃描堆料、礫石坑和開挖區(qū)域,并用Trimble Access即時(shí)計(jì)算工地的土方。使用組合的掃描和測繪數(shù)據(jù),可快速可靠地驗(yàn)證設(shè)計(jì)和施工路基。回到內(nèi)業(yè),使用掃描數(shù)據(jù)和TrimbleBusiness Center
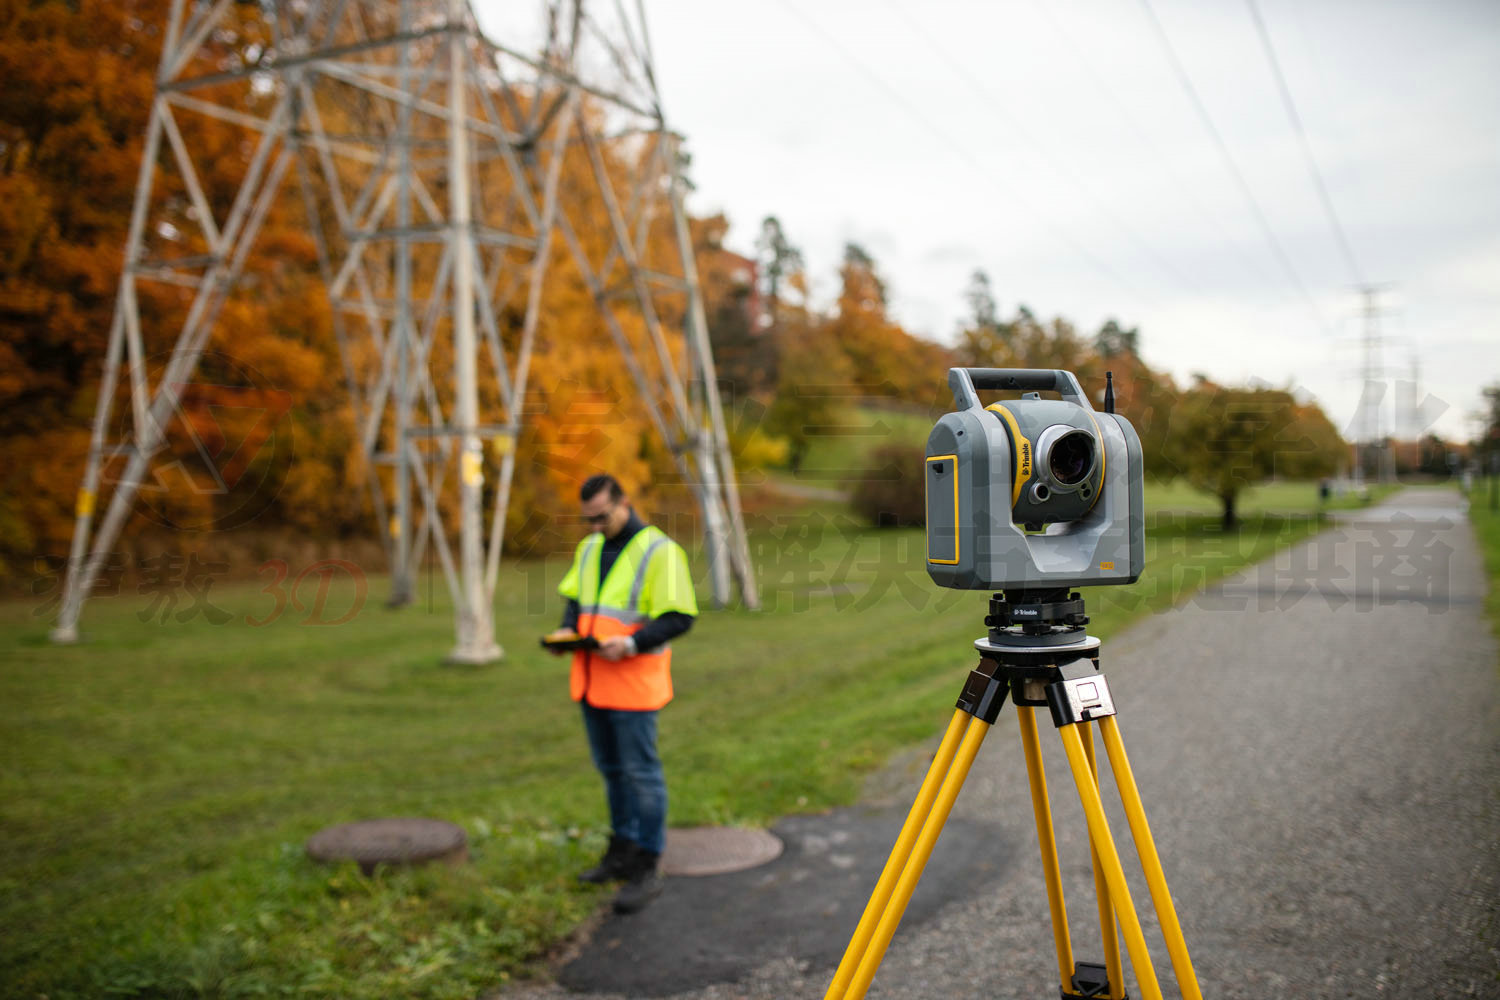
 用SX12掃描機(jī)器人和Trimble Business Center將電力線數(shù)據(jù)轉(zhuǎn)換為可操作信息。通過全面捕獲電力線、表面和周圍物體的掃描,可輕松使用Trimble Business Center點(diǎn)云測量例程進(jìn)行垂直、水平或三維清理測量。通過TrimbleBusiness Center v5.40中的自動(dòng)架空明線性特征提取新功能,快速容易地提取準(zhǔn)確的三維CAD電力線。
 將傳統(tǒng)的高精度測量點(diǎn)與關(guān)鍵資產(chǎn)的三維掃描相結(jié)合,為工程團(tuán)隊(duì)提供視覺和幾何背景。在復(fù)雜形狀上捕獲的高密點(diǎn)云可進(jìn)行準(zhǔn)確的表面分析和工作流程檢查,從而確保最高質(zhì)量的驗(yàn)收。借助一流的相機(jī)系統(tǒng)以及Trimble Access中強(qiáng)大的三維模型支持,用戶可將模型疊加在高質(zhì)量的視頻饋送中,以實(shí)現(xiàn)終極的可視化精度。