
熱點(diǎn)產(chǎn)品
汽車(chē)航空
前言
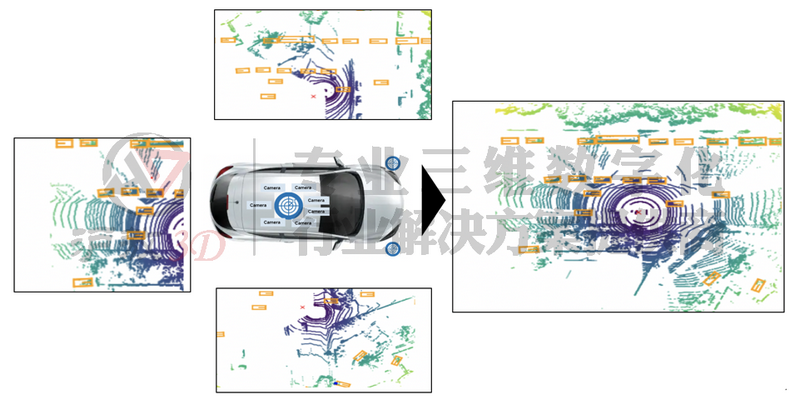
無(wú)人駕駛汽車(chē)是智能汽車(chē)的一種,也稱(chēng)為輪式移動(dòng)機(jī)器人,主要依靠車(chē)內(nèi)的以計(jì)算機(jī)系統(tǒng)為主的智能駕駛儀來(lái)實(shí)現(xiàn)無(wú)人駕駛的目的。 三維激光掃描憑借著其測(cè)距精度高、抗干擾能力強(qiáng)、全角度掃描等優(yōu)點(diǎn),越來(lái)越廣泛的應(yīng)用在無(wú)人駕駛車(chē)輛中,成為無(wú)人駕駛車(chē)輛地形測(cè)繪、環(huán)境感知、三維目標(biāo)識(shí)別、防碰撞檢測(cè)的一個(gè)利器。 |
 |
技術(shù)原理
無(wú)人駕駛汽車(chē)是通過(guò)車(chē)載傳感系統(tǒng)感知道路環(huán)境,自動(dòng)規(guī)劃行車(chē)路線并控制車(chē)輛到達(dá)預(yù)定目標(biāo)的智能汽車(chē)。它是利用車(chē)載傳感器來(lái)感知車(chē)輛周?chē)h(huán)境,并根據(jù)感知所獲得的道路、車(chē)輛位置和障礙物信息,控制車(chē)輛的轉(zhuǎn)向和速度,從而使車(chē)輛能夠安全、可靠地在道路上行駛。 |
滬敖項(xiàng)目案例
根據(jù)無(wú)人駕駛技術(shù)原理,需要車(chē)載傳感系統(tǒng)感知“道路環(huán)境”,而三維激光掃描技術(shù)作為快速準(zhǔn)確“復(fù)制”自然環(huán)境的“利器”,自然而然地被應(yīng)用到無(wú)人駕駛研究領(lǐng)域 |
|
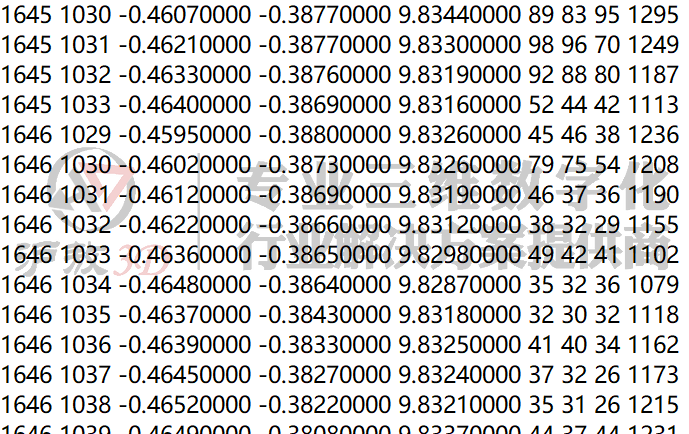
三維激光掃描是一種先進(jìn)的全自動(dòng)高精度立體掃描技術(shù),該技術(shù)又被稱(chēng)作“實(shí)景復(fù)制技術(shù)”,它是利用光學(xué)測(cè)距的原理,通過(guò)記錄被測(cè)物體表面大量的密集的點(diǎn)的三維坐標(biāo)、反射率和紋理等信息,可快速?gòu)?fù)建出被測(cè)目標(biāo)的三維模型及線、面、體等各種制圖數(shù)據(jù)。三維激光掃描系統(tǒng)可以密集地大量獲取目標(biāo)對(duì)象的數(shù)據(jù)點(diǎn),相對(duì)于傳統(tǒng)的單點(diǎn)測(cè)量,三維激光掃描儀獲取的數(shù)據(jù)由大量離散的點(diǎn)組成,三維激光掃描儀采集的數(shù)據(jù)稱(chēng)之為 “點(diǎn)云”,即大量、高密度的被掃描主體的各種反射信息,其屬性信息主要由掃描點(diǎn)的點(diǎn)位坐標(biāo),反射強(qiáng)度和灰度信息三部分組成。 如下圖為部分“點(diǎn)云”數(shù)據(jù)具體數(shù)值。 |
 |
|
無(wú)人駕駛設(shè)備在道路環(huán)境中行駛時(shí),可依靠GPS信息實(shí)現(xiàn)實(shí)時(shí)定位,這要求通過(guò)三維掃描技術(shù)獲取的環(huán)境點(diǎn)云數(shù)據(jù)坐標(biāo)與大地坐標(biāo)一致。
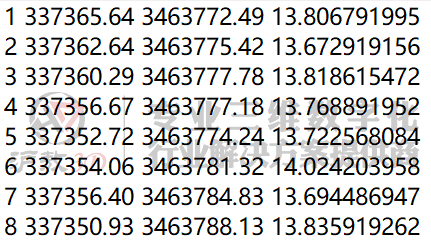
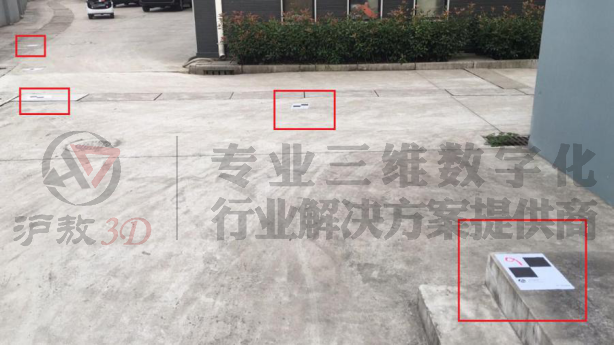
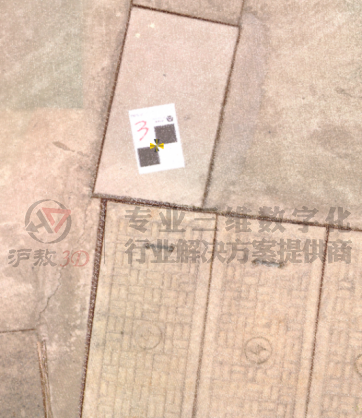
在三維掃描現(xiàn)場(chǎng)數(shù)據(jù)采集時(shí),往往通過(guò)現(xiàn)場(chǎng)特征點(diǎn)或標(biāo)靶紙中心作為控制點(diǎn),在三維軟件中借助三個(gè)或三個(gè)以上的控制點(diǎn)坐標(biāo)實(shí)現(xiàn)點(diǎn)云數(shù)據(jù)坐標(biāo)的轉(zhuǎn)換。 無(wú)人駕駛設(shè)備通過(guò)自身裝配的GPS系統(tǒng)獲取的控制點(diǎn)坐標(biāo): |
 |
流程介紹 |
|
掃描現(xiàn)場(chǎng)標(biāo)記控制點(diǎn): |
 |
|
控制點(diǎn)在點(diǎn)云數(shù)據(jù)中的體現(xiàn): |
 |
|
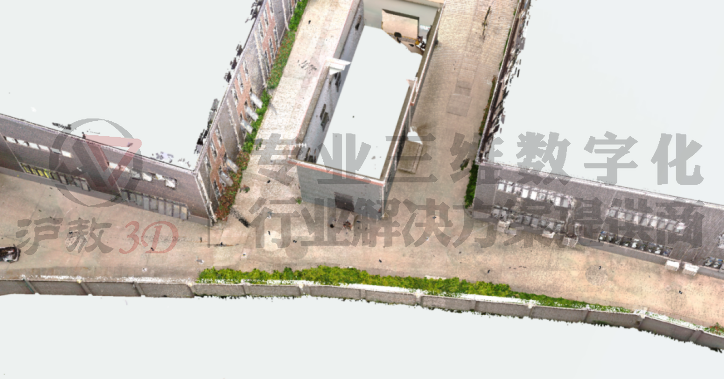
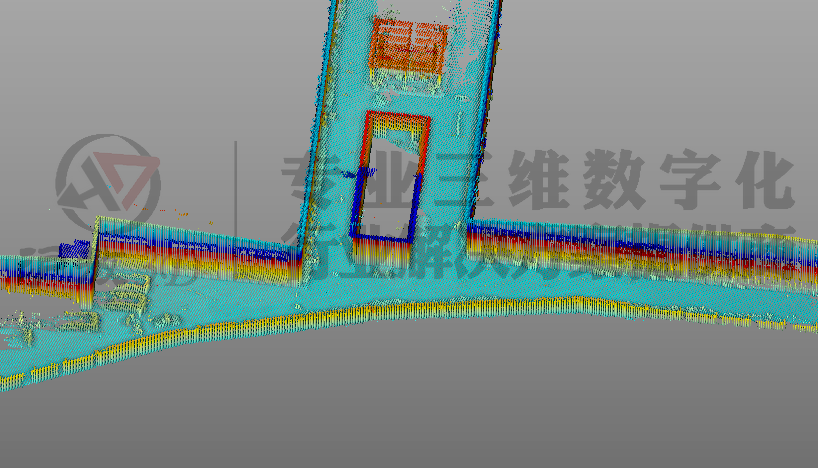
實(shí)現(xiàn)坐標(biāo)轉(zhuǎn)換的三維點(diǎn)云數(shù)據(jù): |
|
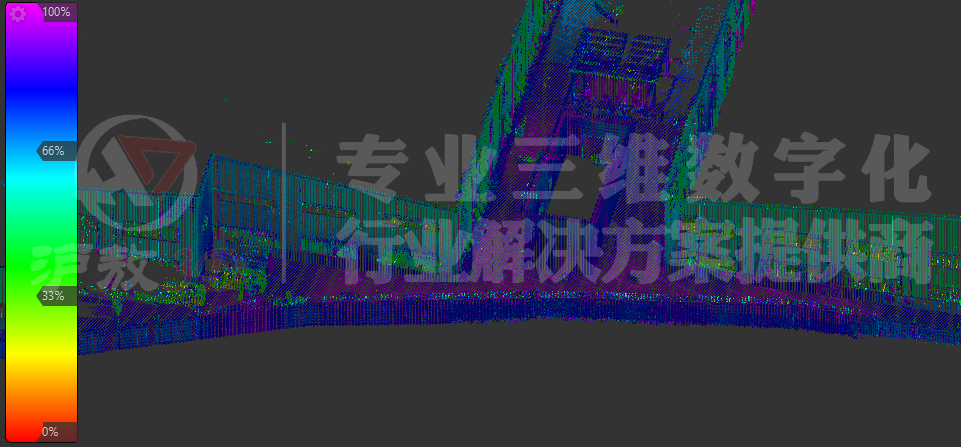
真彩色視圖
|
|
高度色階視圖
|
|
反射強(qiáng)度色階視
|
|
引用中國(guó)科學(xué)院光電技術(shù)研究所劉博研究員的一句話作為結(jié)尾,“未來(lái)這種(激光)雷達(dá)在空間應(yīng)用上,比如空間距離感知和三維形態(tài)測(cè)量,或者是無(wú)人駕駛上,都可以大有作為。” |
展望
時(shí)代發(fā)展迅速,當(dāng)我們還在津津樂(lè)道地談?wù)撊绾闻嘤桶l(fā)展汽車(chē)文化的時(shí)候,一些有遠(yuǎn)見(jiàn)的公司已經(jīng)開(kāi)始醞釀新一代的交通工具了,讓人有些應(yīng)接不暇。
未來(lái)是什么樣子的?
我們的生活毫無(wú)疑問(wèn)將改變,而且不會(huì)按照我們的想象來(lái)變化,但可以確定的是,科技將更加傾向于聯(lián)合化和簡(jiǎn)單化,就比如過(guò)去我們要為車(chē)子配備GPS,CD機(jī),錄像機(jī)~~~~而現(xiàn)在,一部手機(jī)就能解決;以往我們要經(jīng)過(guò)重重考驗(yàn)才能獲得駕駛資格,甚至有些人還會(huì)獲得“馬路殺手”這個(gè)稱(chēng)謂,而大熱的無(wú)人駕駛技術(shù),能讓我們解放身體,更精準(zhǔn)的將我們送達(dá)目的地。
激光三維掃描技術(shù)與無(wú)人駕駛的結(jié)合,為智能車(chē)輛實(shí)現(xiàn)自主導(dǎo)航功能的解決提供了一個(gè)思路。
本次案例中,滬敖使用大空間三維激光掃描設(shè)備獲取了環(huán)境點(diǎn)云數(shù)據(jù)坐標(biāo),并通過(guò)同步控制點(diǎn)坐標(biāo)實(shí)現(xiàn)點(diǎn)云數(shù)據(jù)與坐標(biāo)的轉(zhuǎn)換,這項(xiàng)應(yīng)用是我們目前所知的較新的一個(gè)應(yīng)用方向。
當(dāng)然,大空間三維激光掃描除以上用途之外,在無(wú)人駕駛中亦有其他的應(yīng)用方向,例如獲取無(wú)人駕駛車(chē)輛前方路線的圖像信息,根據(jù)障礙物對(duì)激光數(shù)據(jù)的不同特征,檢測(cè)無(wú)人駕駛車(chē)輛前方靜止的障礙物;利用激光還可直接測(cè)量障礙物距離數(shù)據(jù)的優(yōu)勢(shì),獲得障礙物的長(zhǎng)寬高等三維信息。
從目前我們已知的信息來(lái)看,通過(guò)大空間三維激光掃描對(duì)障礙物信息獲取具有很多優(yōu)點(diǎn):
(1 ) 含有直接的距離信息 ;
( 2 ) 以激光作為測(cè)距光源,測(cè)距時(shí)方向性和穩(wěn)定性好;
( 3 ) 對(duì)環(huán)境的敏感度更低,工作溫度范圍大,適合全天候工作; 其實(shí),從汽車(chē)誕生之日起,人們就期盼汽車(chē)自動(dòng)化程度能更高一些,人們駕駛汽車(chē)的初衷是為了能快速到達(dá)目的地,并非想控制一堆鋼鐵,隨著各項(xiàng)科學(xué)技術(shù)的發(fā)展,駕駛這種苦差事交給程序來(lái)解決指日可待。 |
|
滬敖3D是一家致力于三維數(shù)字化行業(yè)解決方案的技術(shù)型企業(yè),擁有豐富的三維項(xiàng)目經(jīng)驗(yàn),公司以行業(yè)應(yīng)用為出發(fā)點(diǎn),為客戶提供三維數(shù)字化采集、三維數(shù)據(jù)處理、三維數(shù)據(jù)管理等一系列應(yīng)用服務(wù)。
滬敖3D擁有結(jié)構(gòu)光拍照式三維掃描儀、手持三維掃描儀(大小空間)、地面三維激光掃描儀、無(wú)人機(jī)傾斜攝影測(cè)量、3D打印等多種技術(shù)手段,從幾厘米到幾百米的物體或三維空間,從幾個(gè)微米到幾個(gè)厘米的精度,滬敖均可提供涵蓋軟硬件產(chǎn)品和項(xiàng)目服務(wù)的完整解決方案。
滬敖3D目前主要服務(wù)于制造業(yè)(汽車(chē)、航空航天、船舶、模具、鑄造以及各種機(jī)械)、建筑業(yè)(建筑設(shè)計(jì)、施工、裝修等)、文化遺產(chǎn)(博物館、古建筑、考古等)、數(shù)字化工廠、警用公共安全、影視制作、教育等行業(yè)。提供質(zhì)量檢測(cè)、三維建模、逆向工程、數(shù)字存檔、GD/T分析、有限元分析、虛擬安裝、干涉分析、工程測(cè)繪、形變監(jiān)測(cè)、3D打印等技術(shù)方案。 |
